本文作者:meng shao(@shao__meng)。版权归作者所有,未经授权禁止转载。
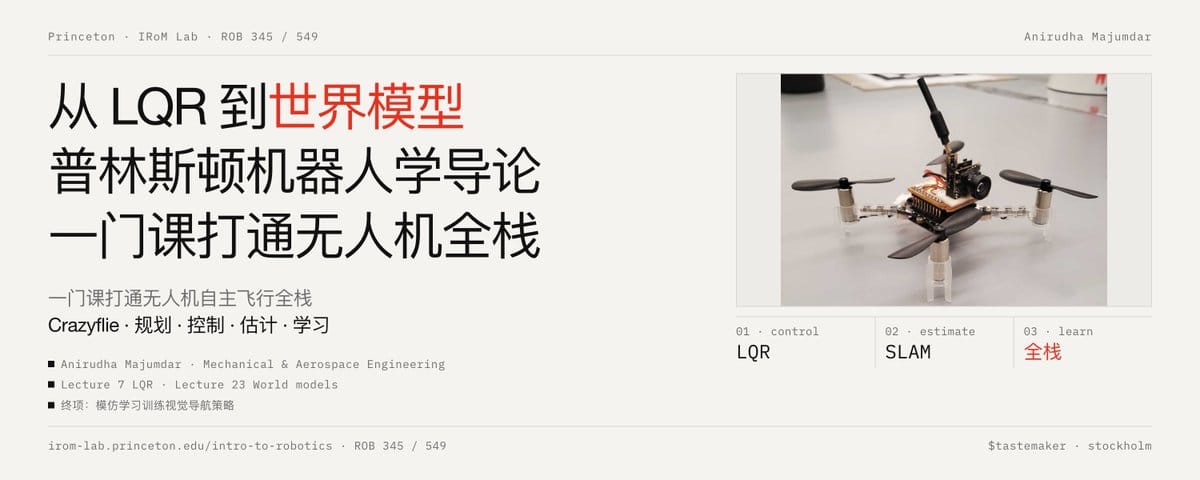
普林斯顿大学 Anirudha Majumdar 教授(IRoM Lab,Intelligent Robot Motion Laboratory)开设的 ROB 345 / ROB 549《机器人学导论》
课程地址
https://irom-lab.princeton.edu/intro-to-robotics/
课程视频
https://www.youtube.com/playlist?list=PLAaexraeO3h8
这门课是什么:定位与格局
这是一门面向真实机器人的自主性课程,而非传统的“机械臂运动学”式机器人课。课程副标题式的核心主张是:讲授“现代机器人系统背后的基本理论与算法原理”,并以 Crazyflie 微型四旋翼无人机作为贯穿全课程的实验载体,最终项目是用模仿学习训练一个视觉导航策略:无人机搭载摄像头实时回传图像到笔记本,由学到的策略控制飞行。
这个定位很能说明问题:本科生(ROB 345,以大三/大四为主)和一年级博士生(ROB 549)共用同一套内容,意味着它被设计成一条从零进入现代机器人研究的完整通道:既补齐经典方法论,又直通当前研究前沿(VLA、扩散模型、世界模型)。
授课教师 Majumdar 是普林斯顿机械与航天工程系教授,其研究组正是以“learning + control for robotics”著称,这门课的编排强烈反映了他的学术品味:经典方法与学习方法并重,且让两者对话。
课程的智识结构:为什么这样编排
24 讲构成一条严密的逻辑链,本质上是在逐层松绑假设:
模块一:几何运动规划(L1–3)
从离散规划与图搜索(Dijkstra/A* 一系)讲到随机化采样规划(RRT)。此时的“机器人”只是一个在构型空间中移动的几何点,完全忽略动力学。这是刻意的教学法安排,先建立“规划 = 在空间中搜索可行路径”的最纯粹心智模型。
模块二:动力学与控制(L4–7)
引入平面再到三维的四旋翼动力学、线性化、不动点与稳定性分析、PD 控制,最终到达 LQR。这一段是控制理论的精华浓缩:给定动力学方程,如何设计反馈使系统稳定且最优。
模块三:带动力学约束的规划(L8–9)
微分平坦性(differential flatness)和轨迹优化。这是全课最漂亮的桥接点:微分平坦性证明了四旋翼的复杂非线性动力学可以由少数几个“平坦输出”(位置 + 偏航角)完全确定,从而把模块一的几何规划与模块二的跟踪控制缝合起来,先规划平坦输出空间中的光滑轨迹,再映射为全状态轨迹,用 LQR 之类的时变反馈跟踪。这正是真实无人机软件栈的经典架构。
模块四:状态估计、定位与建图(L10–16)
前三个模块假设状态已知,这一模块打破该假设:相机模型与光流 → 非确定性滤波 → 贝叶斯滤波 → 卡尔曼滤波与粒子滤波 → 定位 → 建图 → SLAM。这是“概率机器人”(probabilistic robotics)传统的完整呈现,机器人学中处理不确定性的标准语言。选用相机(而非激光雷达)作为主传感器,也为最后的视觉学习项目埋下伏笔。
模块五:机器人机器学习(L17–23)- 全课的战略高地
这七讲是这门课最有时代感的部分,几乎是一份当前机器人学习研究的浓缩地图:
- 模仿学习(最终项目的方法基础)
- 生成式架构:flow matching 与扩散模型,它们如今被用于机器人的轨迹/动作生成
- DAgger 与数据增强,解决模仿学习的分布偏移(distribution shift)问题,DAgger 正是这门课学术谱系中的经典工作
- VLA(视觉-语言-动作模型),当前具身智能最热的方向
- 强化学习两讲
- 世界模型
值得注意的是编排顺序:模仿学习放在 RL 之前,且最终项目选模仿学习而非 RL,这符合当前实践共识(样本效率和数据来源决定了模仿学习是眼下更可用的路线),也再次体现了课程“面向真实系统”的取向。
模块六:社会维度(L24)
机器人与就业、伦理、法律。在技术课程中纳入这一讲,是对“机器人是要进入物理世界和社会的技术”的诚实回应。
实践与硬件:小机体,大闭环
课程作业是“理论 + 编程 + 硬件实现”三位一体。标准配置为 Crazyflie 2.1(无刷版)+ Flow deck v2(光流定位扩展板)+ PA 无线电台;最终项目加装数字 FPV 摄像头和长针排座。这套硬件总成本约几百美元,却是工业级方法论的完整载体,学生会在真实机体上体验仿真到现实的落差、噪声、延迟与安全约束,这是纯仿真课程无法给予的。
最终项目的形态尤其值得注意:视觉输入 → 学习策略 → 实时控制飞行,恰好是模块四(相机)与模块五(模仿学习)的合流,说明课程不是模块的堆叠,而是朝一个综合目标收敛的设计。
教材与参考
课程给出的三本参考书精准对应三大板块:
| 教材 | 对应模块 |
| --- | --- |
| Gammelli, Lorenzetti, Luo, Zardini, Pavone《Principles of Robot Autonomy》 | 规划、学习与自主性总纲(斯坦福/NAUTO 课程一脉) |
| LaValle《Planning Algorithms》 | 运动规划(该领域的免费经典) |
| Thrun, Burgard, Fox《Probabilistic Robotics》 | 估计、定位与 SLAM |
如何评价这门课
这门课代表的是机器人学教育的新范式:经典课程(如 Corke 或 Craig 的教材体系)以运动学/动力学建模为主轴,而这门课以“自主性栈”(规划 → 控制 → 估计 → 学习)为主轴,把学习based方法从“选修前沿”提升为与卡尔曼滤波、LQR 同等地位的核心内容。以四旋翼为单一载体贯穿全部主题,牺牲了机械臂/移动机器人的广度,换来了深度与一致性——学完这门课,你对“一架无人机如何自主飞行”的每一层都有可动手实现的理解。
学习建议
- 先修自查:多元微积分、线性代数、基础概率、基础微分方程、Python 编程。线性代数(尤其矩阵微积分与特征值)和概率(条件概率、贝叶斯定理、高斯分布)是两处最常卡人的地方,值得提前复习。
- 公开资源:讲义、PPT、课程笔记、讲座视频和作业(如 Lecture 2 后发布的 Assignment 1)都在页面上公开,这是一条可以完整自学的路径。
- 建议节奏:按模块推进,每个模块做到“能推导 + 能写代码实现一个最小版本”(例如自己实现 RRT、LQR、粒子滤波、一个小的行为克隆),再考虑是否购置 Crazyflie 硬件做实体实验。
- 阅读顺序:可先通读 LaValle 第 1 章与《Probabilistic Robotics》第 1–2 章建立全局观,再随课程进度精读对应章节。





